Pesquisa com modelo de mundo latente melhora navegação de robôs
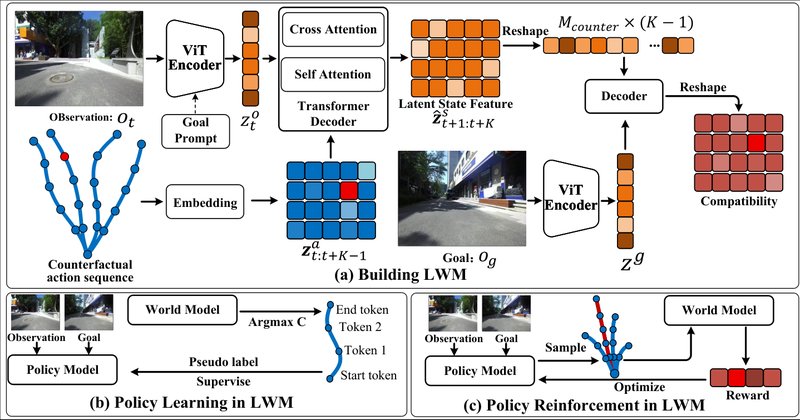
Pesquisa submetida à arXiv em agosto de 2026 propõe o Latent World Model (LWM), que prevê consequências de ações no espaço latente para navegação de robôs. O modelo superou métodos anteriores em precisão de predição e navegação no mundo real, com código aberto.